
8 月 19 日-23 日,世界机器人大会(WRC)在北京举行。自变量机器人作为唯一同时展示具身智能“服务家庭生活、赋能产业应用、定义数采基建”行业全景的企业,带来了家庭服务、物流分拣两大典型应用场景,以及无本体数据采集的现场可操作展示。前两个场景均来自自变量已实现规模化落地和大范围应用的真实案例,并进行了 1:1 还原复刻。
在大会现场,自变量打造了堪称“通用能力最强”的展台,充分展示了以通用模型驱动多场景机器人应用的技术优势与落地价值。
在家庭场景中,机器人流畅完成收纳整理、清洁打扫、搬运跑腿等数十项任务,覆盖家庭服务机器人的主要应用类型,呈现出“科技进步改变生活方式”的生动图景。
在物流场景中,自变量复刻了不久前全球直播的物流分拣产线:两条机械臂协同夹爪,全自主分拣复杂且随机的真实包裹,分拣效率高达 1816 件 / 小时,展现出“具身智能助力产业升级”的真实落地案例。
自变量还展示了无本体数采方案 QUANXTA Zero,让观众能够亲身体验动作被实时捕捉、采集并转化为机器人可训练、可应用的数据。模型企业反向赋能数据采集,呈现出“基础科研推动行业发展”的典型路径。

最“广”家政服务:机器人遛机器狗,浇花叠衣做家务
在家庭服务展区,自变量展示了行业内覆盖最“广”的家庭服务能力:机器人有条不紊地完成多项家务劳动,包括整理柔软衣物、取外卖、拿饮料、收拾桌面、浇花、铲猫砂、自主充电等。有时,它还会拿起宠物玩具,逗一逗机器狗,呈现更贴近日常生活的家庭服务场景。
展区另一侧,一双由 WALL-B 模型驱动的灵巧手现场拆开快递,取出风扇并拧开开关,为观众送来徐徐凉风。另一台人形机器人则夹起观众指定颜色的花束,插入花瓶后递给观众,展现出更细腻的操作能力。
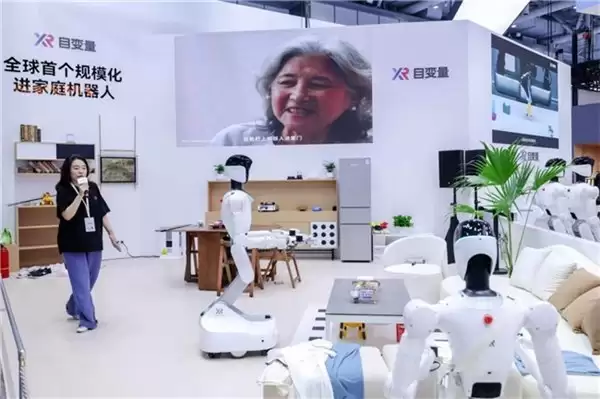
这些展示并非单纯演示,而是源于真实家庭服务场景。今年 3 月,自变量与 58 到家推出机器人上门家政服务,由机器人与保洁员协同完成清洁、收纳等家务工作。这是机器人行业首次大规模实现机器人进入家庭服务领域。今年 5 月,自变量还推出“X 家庭成员计划”,让机器人在用户家中最长常驻一个月,在连续、真实的生活环境中提供服务。
自变量的“机器人进家庭项目”也入选 APEC 数字周大会最新《亚太地区数智赋能案例集》,成为唯一以具身智能服务民生的典型案例。
在很多普通人看来,做家务似乎只是机器人进入家庭的第一步,但这恰恰是所有具身智能公司追求的终极目标——家庭被普遍认为是检验具身智能通用能力的终极场景。不同家庭的户型、家具、光照条件和物品摆放差异极大,家庭任务所包含的步骤也千变万化,无法通过预设规则或后期训练完全穷尽。自变量在真实用户家庭中开展服务,恰恰说明机器人已经具备一定的环境理解与动作规划能力,展现出持续提升的泛化性能。
最“深”物流分拣:可复制的机器人产业应用
在物流分拣展区,自变量展示了产业落地最“深”的物流分拣能力:两条机械臂搭配夹爪,持续对大小、形状、材质和重量完全随机的真实物流包裹进行分拣,并将面单翻转至合适朝向。
面对不同类型的包裹,系统会自主采取差异化策略:对于轻小包裹直接夹取搬运;对于大件、沉重包裹则从侧面推动;对于蜷曲折叠的软包则先摊平理顺,再调整面单方向。
物流分拣作为最早落地的具身智能产业应用之一,代表着技术赋能实体产业的“深度”。在不久前的全球直播中,自变量实现了 1816 件 / 小时的分拣效率,较美国同行高出 45%。同时,“机械臂 + 夹爪”的硬件方案,相比同行采用的“人形机器人 + 五指灵巧手”,整体成本大幅降低 70%。更重要的是,自变量处理的是形态随机的真实物流件,而非同行定制的标准尺寸箱体,分拣准确率仍达到 98%。
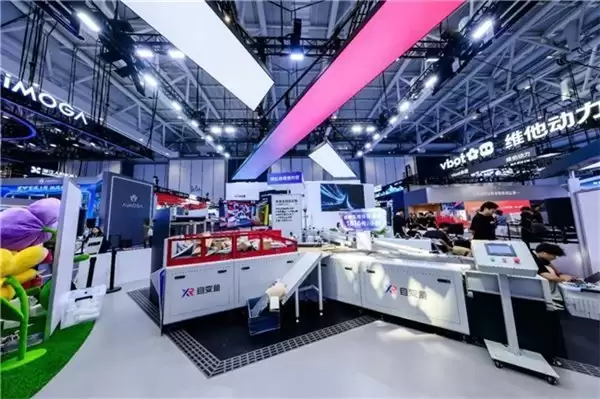
通过展区演示和此前直播,自变量向全行业验证了一条切实可行的机器人产业化路径:依靠更通用、更聪明的具身大脑,而不是单纯堆叠更昂贵的硬件身体,也能让机器人完成更复杂的产业任务。泛化任务能力来自预训练的大脑,整套方案也更容易迁移到不同产线、不同场景乃至不同行业,而无需重新采集大量数据、定制专用硬件或对产线进行大规模改造。这是一条真正具备规模化复制能力、且能够低成本落地的产业路径。
这套方案也不仅停留在展区演示,而是直接复刻自真实产线。当前,自变量已经与一家头部物流企业合作,将物流分拣方案部署到真实生产环境中,实现常态化、规模化运行,并经受住企业对生产效率和经济效益的实际检验。
聪明“大脑”终将穿越物理世界“智能奇点”
家庭服务与物流分拣对机器人的能力要求截然不同:家庭环境高度开放,任务链条长且充满随机性,更考验机器人在陌生环境中的泛化能力与应变能力;物流产线则更强调作业效率、操作准确率、运行稳定性以及部署成本。要同时兼顾这两类机器人应用场景,对具身模型的通用泛化能力提出了极高要求。
驱动这两类场景的,正是自变量全自研的同一个端到端世界统一模型WALL-B。该模型由自变量从零开始预训练,将视觉、语言、触觉、动作和物理预测等多种能力融合进同一个神经网络。它不仅具备空间推理能力,还能够理解重力、惯性和摩擦力等物理规律,推演不同动作可能带来的状态演化,并拥有记忆能力,能够在与环境持续交互的过程中不断学习。
这个“机器人大脑”赋予了机器人跨本体、跨任务、跨场景执行操作的能力,就像人类接受了高质量的“通识教育”,无需过多“技能培训”,也能快速适应新工作。这正是自变量为具身智能产业应用大规模普及所探索的方向:让机器人形成对物理规律和事件演化的统一理解,使其在真实物理世界中更加灵活自如地行动,最终突破“物理世界的智能奇点”,为更多人的生活与工作提供服务。
亲身体验数据采集全流程,让机器人从头“动起来”
具身智能只有在真实交互中,才能学习接触、摩擦、重力等物理规律,因此数据采集的有效性尤为关键,直接决定数据能否高效、持续地转化为模型能力。
自变量展示了 QUANXTA Zero 系列无本体数据采集方案,数据入库有效率超过 85%,可将模型训练所需的数据成本降低 90%。在展台上,观众可以穿戴设备,亲自体验人的动作如何被采集,并转化为机器人可学习、可训练的数据。据自变量介绍,这套方案还具备行业唯一的“移动采集数据本体回放”能力。
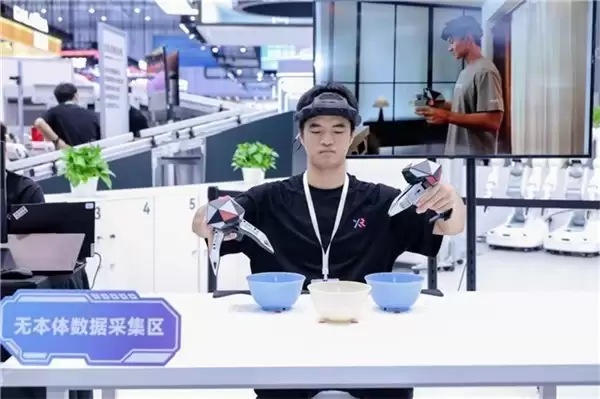
不仅如此,自变量还搭建了完整的数据管线,覆盖数据清洗、自动化标注、质量控制和数据增广等流程,能够将原始数据持续加工为模型可训练、可应用的高价值资产。在模型基础设施层面,自变量自研了面向具身大模型的分布式训练与高性能推理框架,可将从数据采集、模型训练到真机部署的全流程周期,从 6 个月大幅缩短至 3 天。
免责声明:本文为本 出于传播商业信息之目的进行转载发布,不代表本 的观点及立场。本文所涉文、图、音视频等资料之一切权力和法律责任归材料提供方所有和承担。本 对此咨询文字、图片等所有信息的真实性不作任何保证或承诺,亦不构成任何购买、投资等建议,据此操作者风险自担。


