
近期,理想汽车因自动泊车功能“翻车”再度引发热议。一段网络视频显示,一辆理想汽车在地下车库多次尝试自动泊车却始终无法成功,车尾不断调整,后方车辆排起长队,最终车主在众人注视下手动将车倒入车位。该视频迅速传播,#理想汽车自动泊车频繁调整仍失败#话题随即登上热搜。
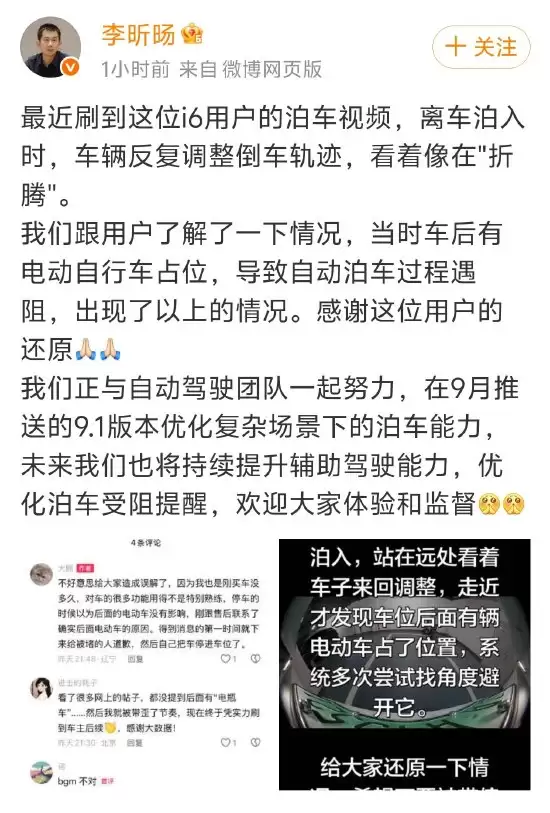
针对这一尴尬事件,理想汽车产品线负责人李昕旸作出回应。他透露,经与用户确认,当时车位后方停放着一辆电动自行车,导致自动泊车系统反复寻找角度却始终无法完成泊入。同时,他明确表示,团队正在优化该场景下的泊车能力,计划在9月推送的9.1版本中重点改进复杂环境下的泊车表现,未来也将持续优化泊车受阻时的提醒交互机制。
涉事车主也在社交媒体上补充说明:当时使用的是“离车泊入”功能,人站在远处,目睹车辆来回调整,走近后发现车位后方有一辆电动车占据空间,系统一直在尝试规避该障碍物。简而言之,“盲区+干扰物”使系统陷入了死循环。
实际上,这一事件暴露了当前自动泊车技术的普遍短板:系统对动态干扰物及复杂环境(如车位后方存在障碍物、地面有杂物等)的识别与应对能力,远未达到人类驾驶员的灵活水平。理想汽车此次能快速承认问题并给出明确改进时间节点,态度值得肯定。但用户真正需要的不是“解释原因”,而是“不再重演”。9.1版本能否真正解决这类场景问题,届时自见分晓。


