RSS 2024最佳论文公布:708篇送审仅8篇入围决赛
类型:热点整理2026-08-21
RSS2026公布三项最佳论文奖。FlashSAC获最佳论文,将人形机器人行走训练时间从数小时压缩至数分钟。Muninn获最佳学生论文,为轨迹扩散模型引入缓存机制实现最高4 6倍加速。NeuralActuator获最佳系统论文,借助Transformer和可微分仿真实现低成本机械臂无传感器力感知。
刚刚,RSS 2026 论文奖项正式揭晓。
作为机器人领域公认的顶级学术会议与技术风向标之一,RSS(Robotics: Science and Systems)的获奖论文一直是观察机器人研究前沿、具身智能趋势和学术热点的重要窗口。今年大会共收到708篇投稿,最终录用210篇,录用率仅29.7%。在8篇进入最终名单(Final List)的论文中,三项最佳论文奖逐一公布,其中由韩国团队主导的**FlashSAC**斩获最佳论文大奖。

除了获奖论文外,本届Final List中,清华AIR、银河通用、影眸科技等中国团队以及多位华人研究者也带来了十分亮眼的表现。此前备受关注的Early Career Spotlight环节中,李弘扬、Wenzhen Yuan等华人学者同样登台并做出了精彩报告。
闲话不多说,下面直接看重点内容。
三项论文大奖出炉
最佳论文:FlashSAC
**最佳论文奖**授予了来自Holiday Robotics、KAIST、KRAFTON、TU Darmstadt、KTH等机构的联合团队。共同一作为Holiday Robotics研究科学家**Donghu Kim**与KAIST硕士生**Youngdo Lee**。
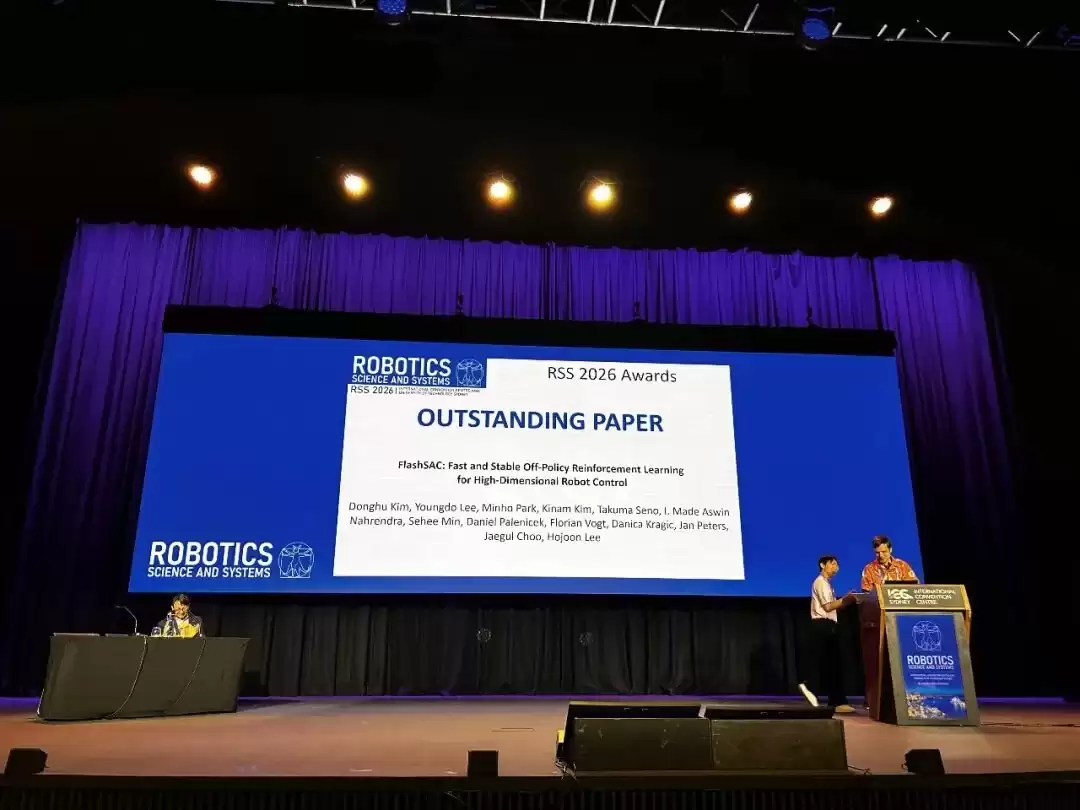
他们提出的**FlashSAC**,主要解决离策略强化学习在高维机器人控制任务中训练速度慢、训练过程不稳定的经典难题。其核心思路非常直接也很有效:减少梯度更新次数,同时扩大模型规模、数据吞吐能力和经验池容量,再通过约束权重、特征与梯度范数,抑制价值网络误差的持续累积。
在10种模拟器、60多项任务中,FlashSAC整体表现超过了PPO以及多种离策略强化学习基线。更有代表性的结果来自人形机器人行走的Sim2Real实验——训练时间从数小时压缩到数分钟。这种训练效率与真实部署价值,也正是它获得最佳论文的重要原因。
最佳学生论文:Muninn
今年RSS的**最佳学生论文**授予了**Muninn: Your Trajectory Diffusion Model But Faster**。

这项研究来自伊利诺伊大学厄巴纳-香槟分校、佛罗里达国际大学和普罗维登斯学院的联合团队。第一作者**Gokul Puthumanaillam**是UIUC博士生,师从Melkior Ornik。
Muninn为轨迹扩散模型设计了一套无需重新训练即可使用的缓存机制。在每一步去噪过程中,它会先评估复用此前计算结果可能带来的轨迹偏差:当风险较小时直接使用缓存,风险较大时再进行重新计算。在离线强化学习、运动规划和视觉运动策略等任务中,Muninn最高实现了4.6倍加速,同时基本保持了原有任务性能与安全指标。团队还在真实机器人闭环导航和操作任务中验证了这套方法的有效性。
最佳系统论文:NeuralActuator
**最佳系统论文奖**授予了NeuralActuator: Neural Actuation Modeling for Robot Dynamics and External Force Perception。
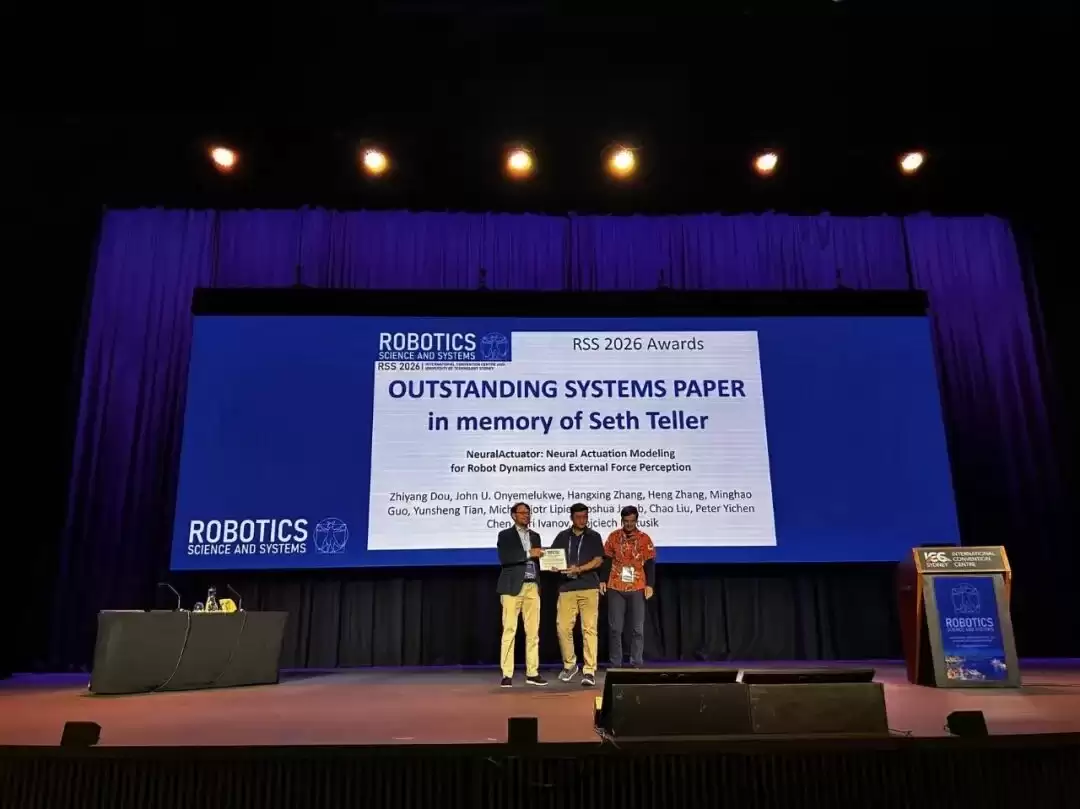
第一作者**Zhiyang Dou**是MIT CSAIL博士生,此前曾在香港大学攻读硕士,本科毕业于山东大学。这项工作聚焦低成本机械臂中的一个关键问题:摩擦、回差以及温度变化会让传统电流—力矩关系失准,从而放大仿真与真实机器人之间的差距。
NeuralActuator结合Transformer与可微分仿真,同时预测执行器力矩、外部接触力、接触概率和电机状态,使机器人在部署过程中无需额外配置力/扭矩传感器,也能够感知受力情况。团队还发布了通过双臂遥操作采集的NAD数据集,并在价格从约500美元到3万美元以上的三类机械臂上完成验证。实验结果展示了它在动力学建模、无传感器力感知、电机状态检测以及模仿学习控制方面的应用潜力。
8篇论文杀入Final List
除了最终获奖的三篇论文外,今年还有5篇工作进入了最终决赛名单(Final List)。客观来说,本届RSS Final List的整体含金量非常高。据称,大会会先从全部录用论文中筛出50篇候选论文,这些论文均获得评审人与领域主席(AC)给出的至少两个Strong Accept。随后,奖项委员会再进一步选出23篇半决赛论文,其中16篇获得三个Strong Accept,另外7篇由高级领域主席(SAC)推荐产生。最终,8篇论文进入Final List,并在会议期间评选出三项最佳论文奖。

1、自动合成会聊天的仿生机器人面部机构
第一篇是Automated Synthesis of Facial Mechanisms for Conversational Animatronic Robots。这项研究来自清华大学智能产业研究院(AIR)、北京智源人工智能研究院、清华大学交叉信息研究院和北京航空航天大学。Zongzheng Zhang与Zi Lin为共同第一作者,清华大学**赵昊**担任通讯作者。

2、把连续动作压缩成有顺序的Token
第二篇是**OAT: Ordered Action Tokenization**。这项工作主要来自哈佛大学Yilun Du团队与斯坦福大学,第一作者**刘晁企**,他目前在斯坦福担任RA,长期从事机器人策略学习与动作表征方向的研究。
论文提出了**OAT(有序动作分词)**,用于解决自回归机器人策略中连续动作难以离散化为Token的问题。它会将一段连续动作压缩成具有因果顺序的短Token序列:前几个Token描述动作的大致轮廓,后续Token再逐步补充更细粒度的信息。因此,机器人可以根据算力预算与实时性要求,在推理速度和动作精度之间灵活权衡。在覆盖4类仿真基准以及真实机器人在内的20多项任务中,采用OAT的自回归策略整体超过了此前的动作分词方案和扩散策略基线。
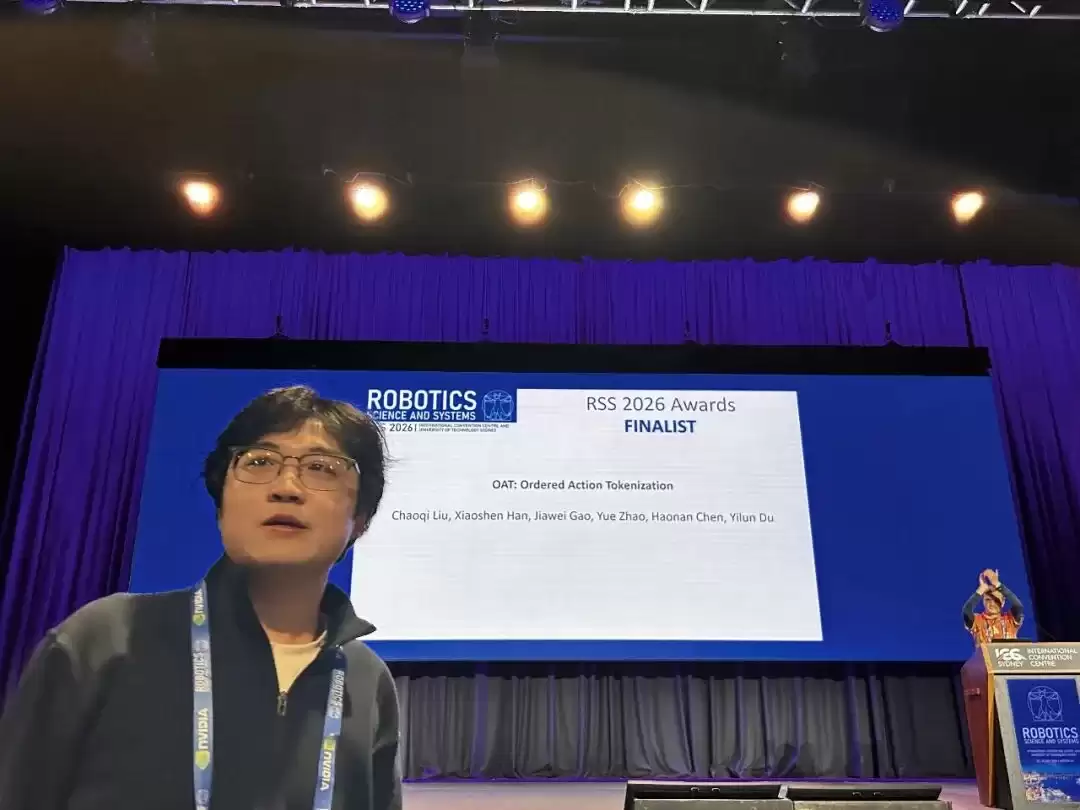
据现场消息,团队近期还扩展出了一个更完整的版本。除了自回归策略之外,新版本还加入了knowledge-insulated/token co-training VLA。

3、机器人也会「借力打力」了
第三篇是银河通用参与的**Emerging Extrinsic Dexterity in Cluttered Scenes via Dynamics-aware Policy Learning**。

这项工作由中国科学院自动化研究所、北京智源研究院、Galbot、北京大学和上海交通大学联合完成。**郑一新**与北京大学博士生**吕江燃**为共同第一作者,吕江燃同时担任项目负责人。该论文通讯作者为银河通用机器人创始人兼首席技术官、北京大学研究员、具身智能大模型北京市重点实验室主任王鹤博士。
论文提出了动力学感知策略学习框架**DAPL**:首先通过世界模型学习杂乱场景中物体在碰撞、滑动和倾倒后的动态变化,再利用这些动力学表征指导强化学习。由此,机器人不再只依赖直接抓取,也能够借助周围物体与环境接触,完成推、拨、翻转等「外在灵巧操作」。
据现场采访,吕江燃表示,模型学会这些操作并不是依赖复杂的reward hacking,而是能力自然涌现的结果。在未见过的仿真杂乱场景中,相比直接抓取、人工遥操作以及已有表征学习方法,DAPL的成功率提升超过25%。在10类真实场景中,其成功率约为50%,并已应用于货架杂货整理和取物任务。
4、把鲁棒轨迹优化从小时级压到秒级
第四篇是**cuNRTO: GPU-Accelerated Nonlinear Robust Trajectory Optimization**。

王嘉维和Arshiya Taj Abdul为共同第一作者。论文提出了GPU加速的非线性鲁棒轨迹优化框架cuNRTO。它要解决的核心问题是:当机器人面对模型误差、外部扰动等不确定性因素时,如何依然生成满足安全约束的运动轨迹。其关键做法是重新设计两套适合GPU并行计算的优化架构,再利用CUDA加速原本最耗时的二阶锥投影和反馈增益优化,大幅提升整体求解效率。
据现场采访,第一作者王嘉维目前是影眸科技合伙人、物理AI事业部负责人,同时在剑桥大学攻读博士。在他看来,这项工作的一个重要意义,是缩小具身智能中的Sim2Real Gap。由于仿真无法完全还原真实物理世界,仿真中训练出的策略部署到真实机器人时,往往会受到模型误差和环境扰动影响。cuNRTO将这些不确定性显式建模并纳入鲁棒优化,让机器人在规划阶段就提前考虑最坏情况。过去,这类优化在复杂场景中往往需要数十分钟甚至数小时;如今已经缩短到秒级,团队还计划与英伟达合作,进一步推进到毫秒级。未来,这一框架也有望结合影眸科技的仿真资产,在多样化物理环境中生成训练数据、学习鲁棒策略,持续提升sim-to-real可靠性。
5、用可微分仿真教机器鳗游泳
第五篇是**Realizing Robotic Swimming with Unified Fluid-Robot Multiphysics**。

这项研究来自**卡内基梅隆大学(CMU)**。第一作者**Jeong Hun Lee**于2026年4月获得CMU机器人学博士学位,师从Zachary Manchester与Carmel Majidi,研究方向集中在流体—机器人交互、动力学建模以及水下仿生运动。
论文提出了一套**统一、可微分的流体—机器人多物理场仿真框架**。它将机器人的多刚体动力学与水流的纳维—斯托克斯方程放入同一个优化问题中求解,从而更准确地模拟机器人身体与周围流体之间复杂的涡流作用。借助仿真器提供的梯度,团队为一条六节仿生机器鳗优化出了波浪式游动,以及鱼类受惊时的C形快速转向动作,并成功迁移到真实硬件。在高幅度游动实验中,其轨迹误差相比粒子流体基线最高降低约75%。
两项「时间检验奖」,致敬经典工作
今年还有两项名称相近、但归属不同的「时间检验奖」:一项来自IJRR,另一项由RSS颁发。
IJRR时间检验奖:EuRoC微型无人机数据集
今年的IJRR Test of Time Award,授予了十年前由苏黎世联邦理工学院(ETH Zurich)自主系统实验室Roland Siegwart团队发表的经典论文**The EuRoC Micro Aerial Vehicle Datasets**。
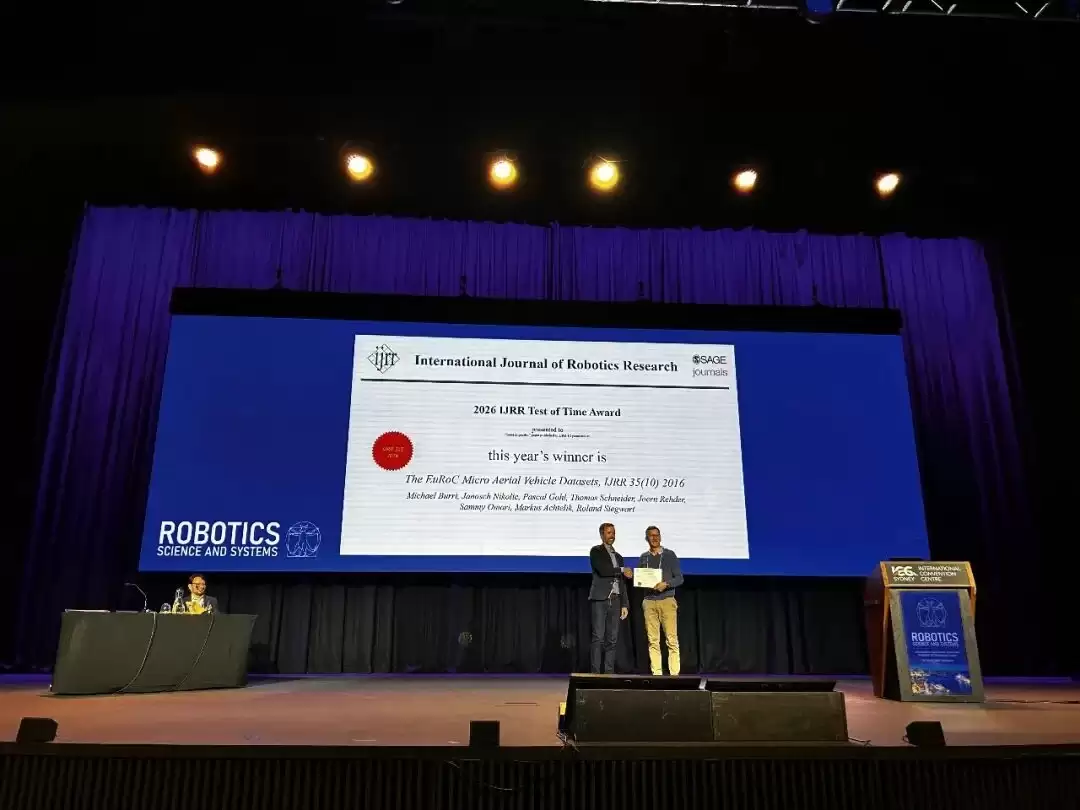
这篇论文首次发布了11组标准化的微型无人机视觉—惯性数据集,包含同步双目图像、IMU测量以及高精度位姿真值。数据覆盖工业环境和动捕实验室等多种场景,从缓慢飞行到高速运动、弱光与运动模糊等复杂条件均有涉及。它为视觉惯性定位(VIO)、SLAM以及三维重建提供了统一评测基准,也成为过去十多年机器人视觉领域最具影响力的数据集之一。
RSS时间检验奖:高柔顺、欠驱动机器人手
RSS 2026 Test of Time Award,则授予了柏林工业大学机器人学者Raphael Deimel与机器人操作领域学者Oliver Brock。获奖论文是二人于2014年发表的A Novel Type of Compliant, Underactuated Robotic Hand for Dexterous Grasping。

简单来说,这项经典工作提出了一种高柔顺、欠驱动的拟人机器人手。研究团队证明,仅依靠少量驱动器,也能够完成丰富的抓取姿态;同时借助手部与物体接触时产生的自然机械耦合,实现复杂且稳定的灵巧抓取。这款基于软体机器人思路设计的机械手,还具备抗冲击、安全、耐灰尘和液体、制造成本低等优势,为后续柔顺机器人手的发展奠定了重要基础。
Early Career Spotlight 20周年:四位青年学者,四条机器人前沿路线
在RSS正式开幕前,官方还公布了今年的Early Career Spotlight(青年学者聚焦奖)名单。四位入选者分别是:香港大学助理教授、源策未来创始人**李弘扬**;法国Inria Rennes终身研究员**Marco Tognon**;MIT EECS副教授**Pulkit Agrawal**;UIUC助理教授**Wenzhen Yuan**。

Early Career Spotlight旨在表彰已经在机器人领域取得突出成果、同时展现出强劲发展潜力的青年研究者。值得一提的是,今年也是该奖项设立20周年。此前,机器人领域教*父级人物Pieter Abbeel和Sergey Levine也曾获此荣誉。会议现场,四位学者分别围绕自己近年来最重要的研究方向进行了主题报告,也勾勒出未来几年机器人技术发展的几条重要路线。
李弘扬:从全身控制,走向全身智能
曾提出端到端自动驾驶奠基性工作UniAD(2023 CVPR best paper)的**李弘扬**教授,分享了其团队的最新方向——**Whole Body Intelligence(全身智能)**。他认为,机器人的能力正在从导航、操作、运动控制等单一能力,向移动操作等复合能力持续演进。下一个阶段的关键,则是从**Whole-Body Control(WBC,全身控制)**迈向**Whole-Body Intelligence**。
全身控制关注的是平衡、稳定、接触约束等底层控制问题,目标是让机器人完成单个动作;而全身智能则希望机器人能够调动整个身体,在复杂环境中完成长时程、多任务的自主决策与协同执行。为此,李弘扬提出了一套以大规模预训练为核心的技术架构:底层由行为基础模型(Beha vior Foundation Model)学习身体先验和运动约束;中间层负责身体状态感知与动作生成;顶层则由具备语言、记忆和规划能力的「大脑」统一调度。这套架构的目标,是在不同时间尺度上完成任务编排与持续学习,最终形成完整的全身智能系统。
围绕这一方向,团队已经开展了一系列探索工作,包括提出局部移动操作(Loco-Manipulation)框架、构建面向人形机器人的EgoHumanoid第一人称全身数据集、探索基于世界模型的强化学习后训练,以及实现无需外部动作捕捉和定位设备的人形机器人自主乒乓球系统。

Wenzhen Yuan:有了触觉传感器,还不等于有了触觉智能
Wenzhen Yuan的报告围绕「机器人如何理解并利用触觉」展开。她指出,GelSight等光学触觉传感器可以获取接触几何、受力与形变等高分辨率信息。但传感器本身只是起点,真正关键的问题在于,如何把触觉转化为稳定可靠的操作能力。传统力学方法能够支持稳定抓取、线缆穿绕、开门、滑移检测和液体属性识别,但这类方法往往高度依赖人工设计以及特定传感器。相比之下,数据驱动方法更适应复杂、嘈杂环境,却又受限于触觉数据规模较小以及不同传感器之间较大的域差距。
为此,团队利用物理仿真生成大量来自不同虚拟传感器的数据,学习与传感器无关的触觉表征,进而实现跨传感器的零样本迁移。她还强调,机器人手指的形状、相机、光源和材料,也应与感知系统和操作策略进行协同设计。换句话说,触觉智能不只是一个传感问题,更是传感、数据、模型与机器人形态共同优化的问题。
Marco Tognon:让无人机不只会飞,也能干活

Marco Tognon聚焦的是「空中物理交互」——让无人机不再只会飞行和拍摄,还能够接触环境、搬运与操作物体,完成巡检维护、装配施工等实体任务。他的报告回顾了无人机从简单接触任务走向复杂空中操作的发展过程,并进一步展望了无人机与其他机器人、人类安全协作、共同完成实体工作的可能性。
Pulkit Agrawal:具身智能还缺力智能与终身学习

Pulkit Agrawal认为,当前具身智能仍然缺少两项关键能力:力智能与终身学习。机器人真正需要理解的是,在不确定环境中,何时、何处、施加多大的力量才合适。同时,机器人也不能在训练结束后就被「冻结」,而应该在部署过程中持续从成功与失败中学习,不断提升系统可靠性与环境适应性。
One More Thing
颁奖现场还出现了一个小插曲。主持人在宣布获奖名单时,曾一度误将最终获得最佳论文奖的**FlashSAC**,同时宣布为最佳学生论文。现场瞬间仿佛出现了「一篇论文包揽两项大奖」的名场面。不过工作人员很快发现问题并完成纠正,算是虚惊一场。


By the way,下一届RSS,希腊见!
