
关节电机是应用于机器人关节的伺服电机,也是关节执行器中的核心驱动单元。它将电机、减速器、传感器以及驱动电路高度集成,可实现高精度旋转运动或直线运动,广泛用于四足机器狗、人形机器人、协作机械臂等设备,是机器人系统中的关键动力部件。
机器人关节电机驱动器的电路原理图通常包含几个关键模块:电机驱动电路、电流采样电路以及编码器驱动电路。
1、三相逆变桥驱动电路
三相逆变桥电路采用驱动芯片配合 MOS 管的驱动方式。JSM6288T 是一款三相半桥驱动芯片,使用上桥臂和下桥臂驱动结构,总共 3 路,因此需要 1 个 JSM6288T 和 6 个 MOS 管。电路如下图所示:

三相驱动电路结构基本一致,这里以 U 相驱动为例进行说明。其中,U2 为三相栅极驱动芯片,Q1 和 Q2 为 N 沟道 MOS 管,D7 与 C16 共同组成上桥自举电路。R15 和 R17 一起构成栅极驱动电阻,主要作用包括限流、阻尼和调节开关速度,是保证 MOS 管安全、稳定开关的重要部分。D8 和 D9 为肖特基二极管,可加快 MOS 管关断速度,从而降低开关损耗。R68 则是驱动采样功率电阻,在大负载工况下可根据需求更换更大功率的电阻,避免因电流过大导致电阻损坏。
D7、C16 组成的上桥自举电路,也可称为升压电路,在三相逆变桥驱动电路中作用非常关键。其工作原理是通过自举二极管和自举电容等器件,使电容放电电压与电源电压叠加,从而提升驱动电压,原理上类似升压电路。部分应用中,升高后的电压甚至可以达到电源电压的数倍,这正是自举抬升电压的核心机制。通常自举电路由一个电容和一个二极管构成,电容负责存储电荷,二极管用于防止电流倒灌。在较高开关频率下,自举电路输出电压可近似理解为输入电压与电容电压的叠加,因此能够起到升压作用。同时,自举电容的容量选择也非常关键,不能过大也不能过小,需要结合开关频率合理选取合适的容值。
2、电流采样电路
获取电机电流信息是电机控制中最基础、最重要的要求之一。在每个半桥的下桥臂位置,都会增加一个 1mΩ 1W 的采样电阻,例如上图中的 R68,其作用是采集电机相线上的电流信号。当电流流经该功率电阻时,会在两端产生对应的采样电压,该电压再经过差分放大电路放大 50 倍,然后送入 MCU 进行处理与分析。三路电流采样的实现方式基本相同,因此这里只列举其中一路进行说明。电流采样电路如下图所示:
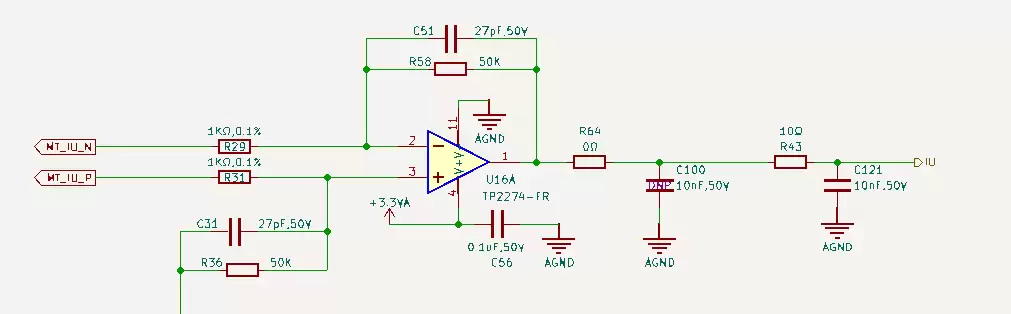
同时,为了给采样电路提供 1.65V 的参考电压,通常会使用运算放大器搭建参考电压电路,也就是常说的跟随器。先通过电阻分压得到 1.65V,再经过跟随器输出稳定参考电压,以保证后续采样与放大过程的准确性和稳定性。电路图如下图所示:

3、直流母线电压检测电路
直流母线电压采样电路主要用于监测直流电源电压大小,并将较高的直流母线电压转换为 MCU 可采集的 0~3.3V 模拟信号,从而实现过压保护以及电压闭环控制。下图为母线电压检测电路:

4、直流母线电流过流检测、保护电路
硬件过流保护采用采样电阻与三极管组合的方式,主要用于监测 +48V 母线电流。当电流超过设定阈值时,“OC”信号会被拉低;当 MCU 检测到“OC”为低电平后,便会立即执行保护动作,使电机停转,从而实现过流检测与安全保护。

5、编码器接口
编码器驱动电路的主要功能是采集电机的旋转角度与转速信息,并据此实现电机的闭环控制,提高机器人关节电机的控制精度、响应速度和运行稳定性。
