
最近学术界传来一则值得关注的消息:香港中文大学(深圳)理工学院高源教授、林天麟教授团队的一篇论文,已被IEEE国际机器人与自动化会议(ICRA 2026)正式收录。这项题为“基于元学习的异构多机器人系统自发共适应策略”的研究,聚焦的是一个非常现实且关键的问题——当不同类型的机器人进入真实人群环境执行任务时,它们能否真正理解人的行为、主动适应人的状态,而不是彼此割裂、机械运转?
论文简介
这篇论文的核心贡献,在于提出了一个面向异构多机器人系统的“社会化共适应框架”。通俗来说,就是让一组功能不同的机器人(例如执行作业的机器人、负责补能的机器人、以及与人交流互动的机器人)能够在真实且动态变化的人群场景中,依据现场环境和人群状态自主调整行为,从而实现人与机器人之间的双向适应。在技术实现上,该框架结合了元学习驱动的快速策略更新、多机器人协同机制以及社会行为建模,使系统能够在不同人群状态下自发生成更合理的协作方案。团队还在真实机器人平台上开展了大规模人机交互实验,结果具有较强说服力:在紧张和放松两种人群状态下,人群引导成功率提升了约21%,人类参与者的身体负担和时间负担分别降低了约39%。更值得关注的是,人类对机器人的信任度和拟人化感知分别提升了约16%和21%。这些结果表明,人机交互体验得到了明显改善,也为异构多机器人系统在复杂真实环境中的落地应用提供了新的技术路径。

图1:异构多机器人系统在协同适应框架下的适应性行为
该异构多机器人系统由三类不同功能的机器人构成:负责区域覆盖与任务执行的工作机器人、提供实时能源补给的站点机器人,以及专门承担人机互动的社交机器人。整个系统通过统一的策略结构进行协调,以实现高效协作与任务分工。为了让机器人在动态社会环境中具备更强的情境感知和适应能力,研究团队设计了一套双通道适应架构。其中,一条通道负责元策略的实时更新——基于模型无关元学习方法,结合人类行为轨迹数据,使机器人能够快速适应不同人群状态。另一条通道则借助大语言模型,实时评估人群的心理紧迫性,为行为引导提供认知层面的辅助信息。两条通道协同运作后,异构机器人便能够在复杂多变的社会场景中自发形成合理的协作策略,真正实现高水平的人机双向共适应。该架构不仅兼顾了任务性能与系统安全性,也为社会化机器人在真实环境中的高效部署奠定了坚实基础。
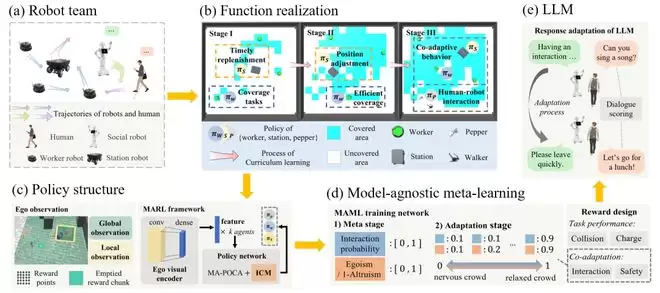
图2:方法架构
那么,这套异构多机器人协同系统在真实环境中的表现究竟如何?为此,研究团队在实验室中搭建了一个模拟机场人流场景。研究人员先在Unity中构建了复杂训练场景和简化实验场景,随后将实验场景部署到受控实验室环境中。志愿者被引导进入“紧张赶往航班”或“轻松漫步”两种行为状态,以模拟真实机场中常见且多样化的人群行为模式。在第一轮实验中,参与者与统一的元策略系统进行互动,其行为数据被完整记录,并用于生成对应状态下的自适应策略。进入第二轮实验后,研究团队安排了新志愿者以及第一轮的部分参与者,分别在“紧张适应”或“轻松适应”系统中进行测试。这样的实验设计较为严谨,也有效验证了人群与异构多机器人系统之间的双向共适应能力。

图3:实验设置
从实验结果来看,该系统在三个关键维度上都展现出了良好表现。首先,在任务执行层面,机器人团队实现了目标区域的全面覆盖,整体任务完成效率得到了保证。其次,在行为策略指标方面,系统能够依据不同人群状态,在自我导向与利他导向策略之间灵活切换,从而使人群引导成功率提升了约21%。最后,在用户体验方面,参与者的身体负担和时间负担分别降低了约39%,对机器人的信任度提升了约32%,拟人化感知提升了约21%。这些数据清晰说明:异构多机器人系统在人群环境中的双向共适应不仅具有可行性,而且实际效果十分显著。这项研究也为未来社会化智能机器人系统在复杂、以人为中心的应用场景中实现高效运行,提供了具有实践价值的参考方案。

图4:实验结果


